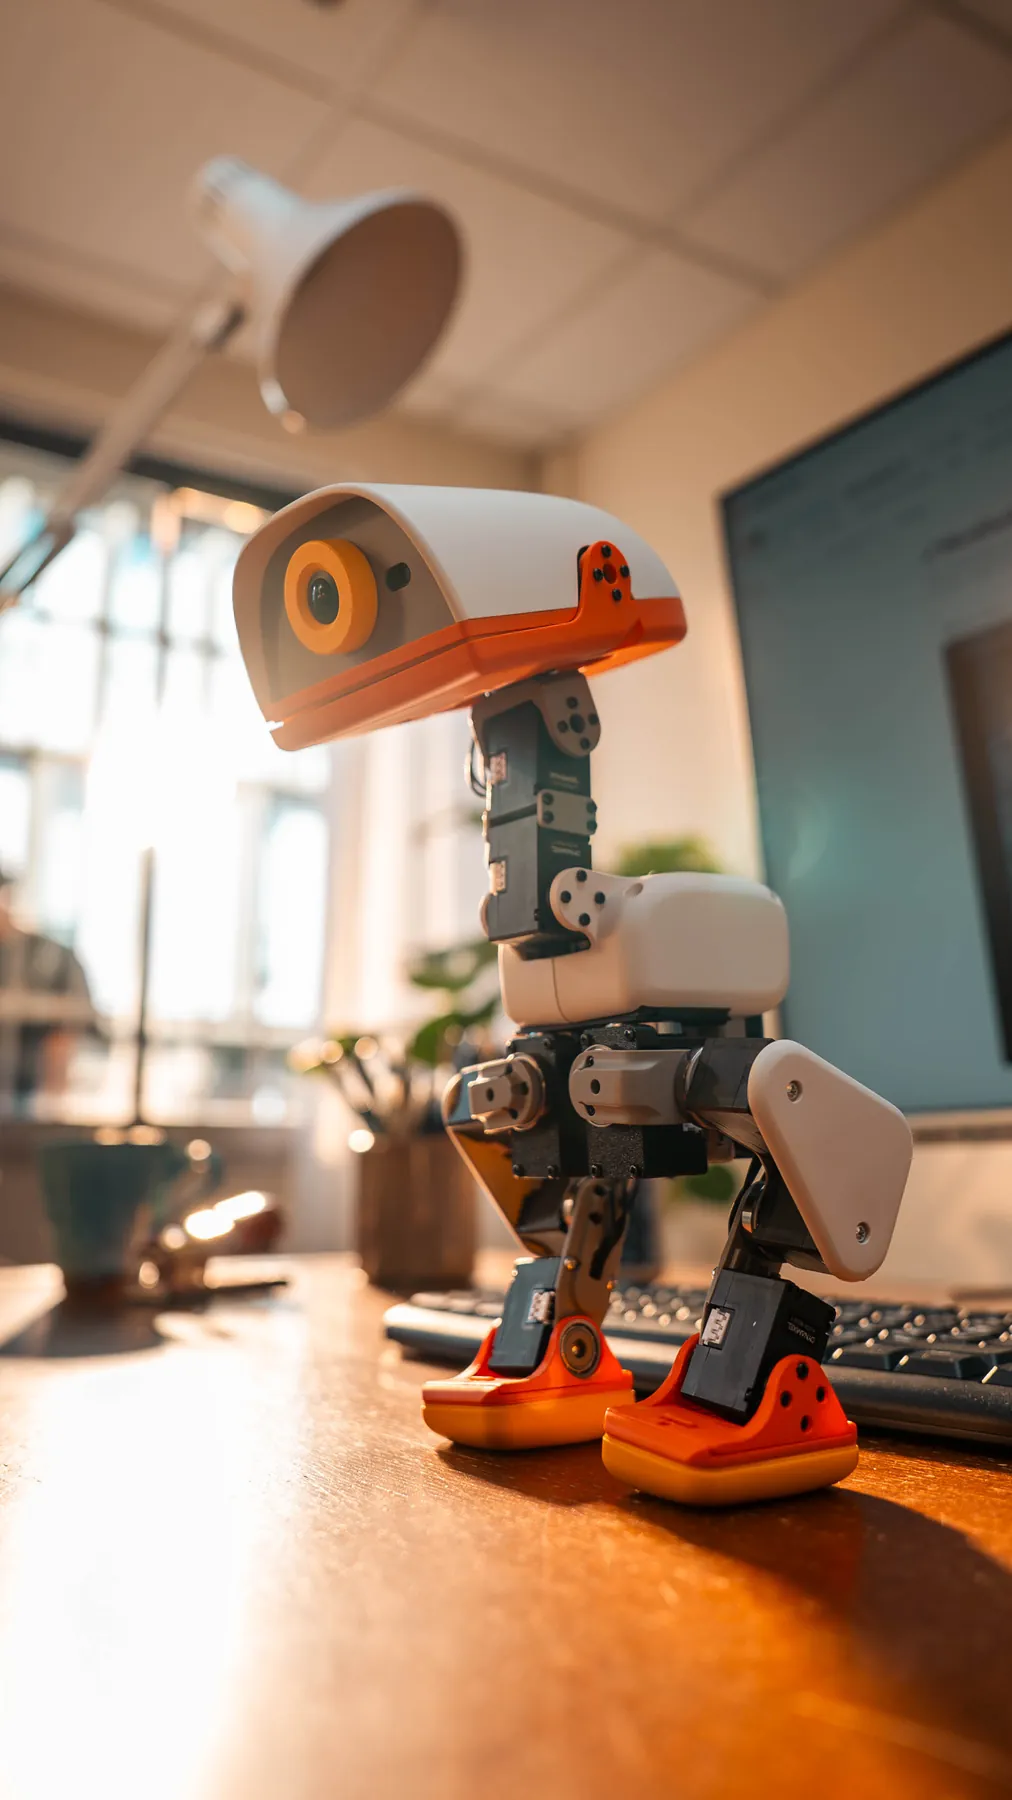
Камера сама по себе не означает, что робот понимает любую сцену. В официальном FAQ разработчикам предлагается запускать модели, слишком тяжёлые для бортовой платы, на внешней машине или в Hugging Face Space. Видео передаётся через WebRTC; та же сессия может нести команды управления.
Доступ строится вокруг аккаунта: робот регистрируется в сервисе встречи соединений, а приложение получает список доступных этому аккаунту устройств. Это избавляет пользователя от необходимости вручную сообщать удалённому приложению домашний IP-адрес. При невозможности прямого соединения может использоваться ретрансляция; её ограничения и расход трафика нужно сверять с текущей документацией сервиса.
Есть и отдельный путь для программы, которой долго нужны только кадры: отправка на собственный WebSocket-сервер. Он отличается от полной WebRTC-сессии и не предоставляет такой же обратный канал. Для человека, управляющего роботом и смотрящего видео, документация рекомендует начинать с WebRTC.
В инженерном журнале также описан эксперимент с небольшим детектором других Microduck на NPU RK3566 и версиями модели для NPU и CPU. Результат испытания детектора нельзя автоматически считать готовым автономным поведением: между обнаружением объекта и надёжным следованием за ним ещё есть интеграция, управление и проверка на реальном устройстве. Здесь особенно полезно читать статус работы, а не только название модели.