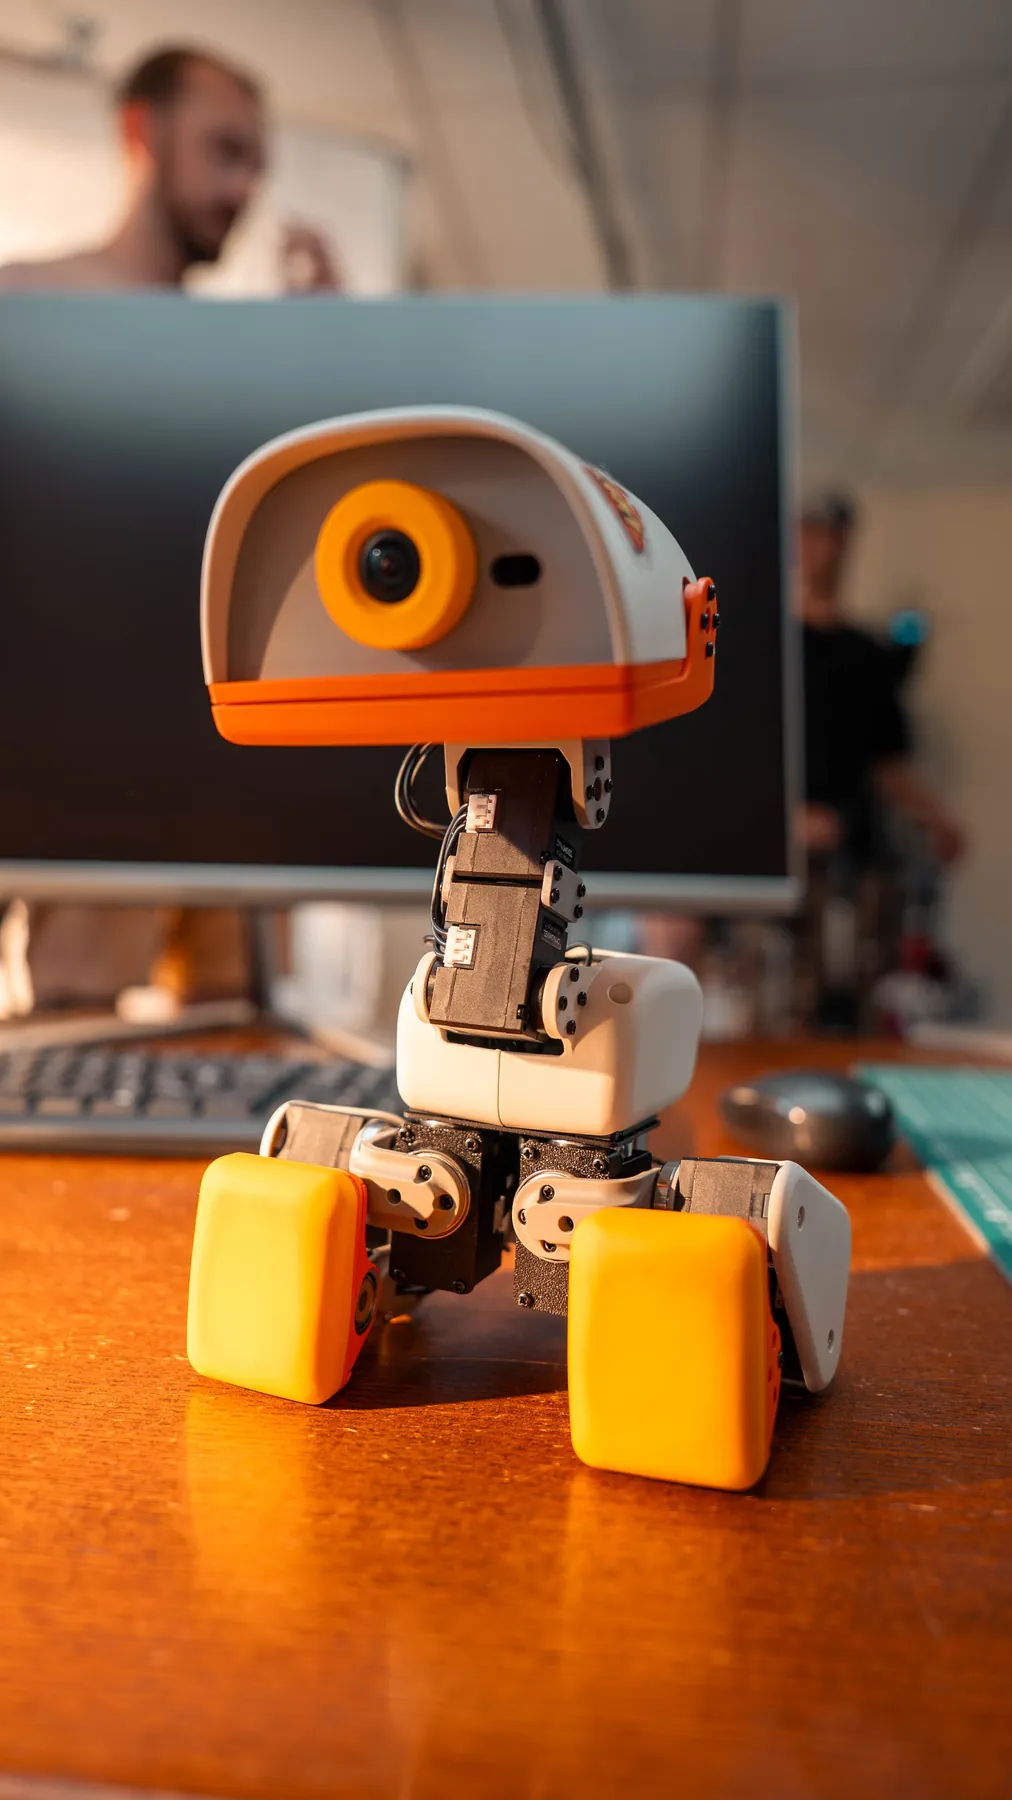
Основной репозиторий Microduck содержит программное обеспечение, которое запускается на роботе. Стек написан на Rust. Процесс robotd владеет шиной моторов и выполняет политику движения; padd получает команды геймпада; mediad занимается камерой и WebRTC; tofd обслуживает датчик глубины. Отдельно работают конфигурация configd, Bluetooth-транспорт btd и механизм обновления updaterd.
Службы обмениваются сообщениями JSON-RPC через локальные сокеты. Практический смысл такого разделения — разные способы управления пользуются общим набором команд. Для робота запрос из консоли, браузера или геймпада проходит через согласованный интерфейс. Разработчику не требуется начинать собственное приложение с прямого доступа к каждому мотору.
В архитектуре предусмотрен отдельный путь восстановления: настройка и обновление должны оставаться доступными, даже если основной процесс управления не запускается. Сбой видеотракта также не должен останавливать управление двигателями. Это объясняет, почему у небольшой машины несколько фоновых процессов, а не одна большая программа.
Начинать чтение удобно с README, затем перейти в индекс docs. Там материалы разделены по назначению: инструкции владельцу, устройство системы, журнал разработки и идеи. Последняя категория особенно важна: записанная идея ещё не означает реализованную функцию. Для изменений в коде есть отдельный CONTRIBUTING.md.