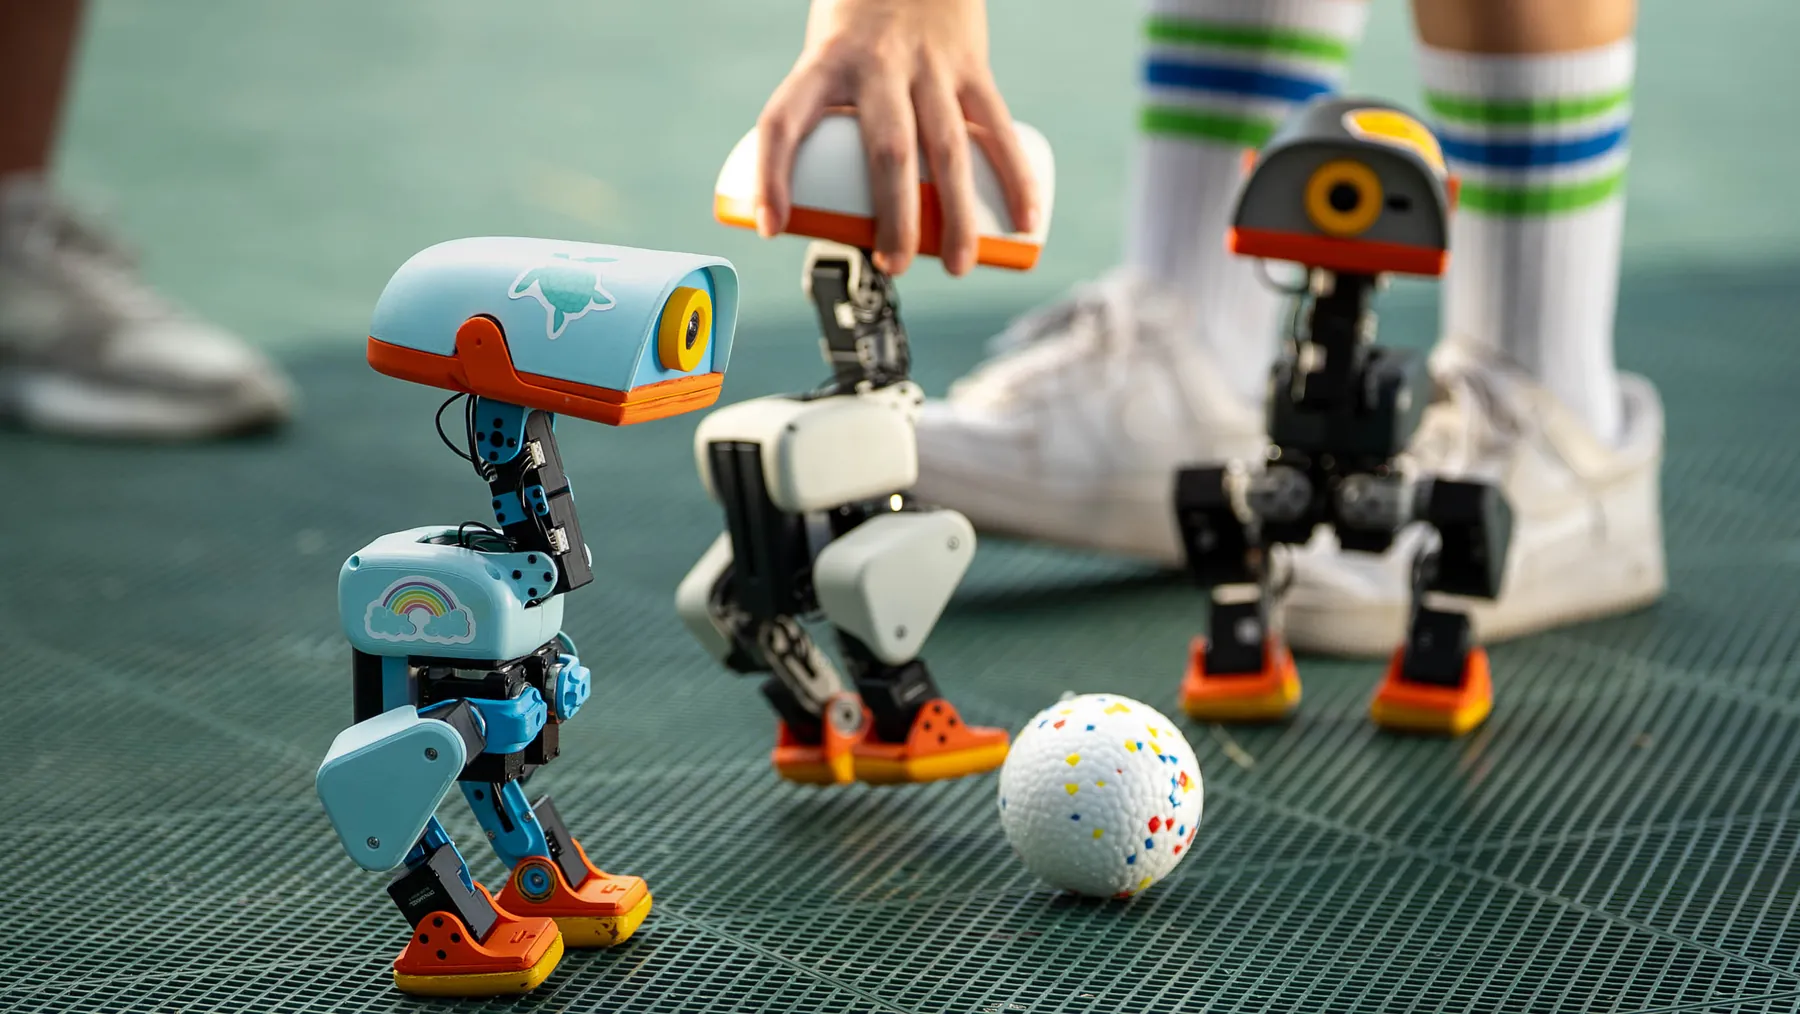
Контур robotd читает состояние суставов и инерциального датчика, затем формирует вход обученной нейросети управления — политики. Из предложенных действий вычисляются положения суставов. После проверки допустимых значений команды отправляются моторам. Цикл повторяется с частотой 50 Гц.
У текущего контракта политики 61 число на входе и 14 действий на выходе. Это не противоречит пятнадцати приводам: клюв управляется отдельно от четырнадцати суставов, которыми занимается нейросеть движения. Пять сервоприводов приходятся на каждую ногу, ещё пять — на узел шеи, головы и клюва. Число приводов и размер выхода модели описывают разные части системы.
Геймпад передаёт намерение — например, скорость движения или направление взгляда. Низкоуровневый процесс рассчитывает, как исполнить его физически. Код восприятия и интерфейсы вынесены из основного контура, чтобы ожидание камеры или клиента не задерживало очередной шаг. Документ robotd помечен как проектное описание; точное поведение следует сверять с конкретной версией ПО.